
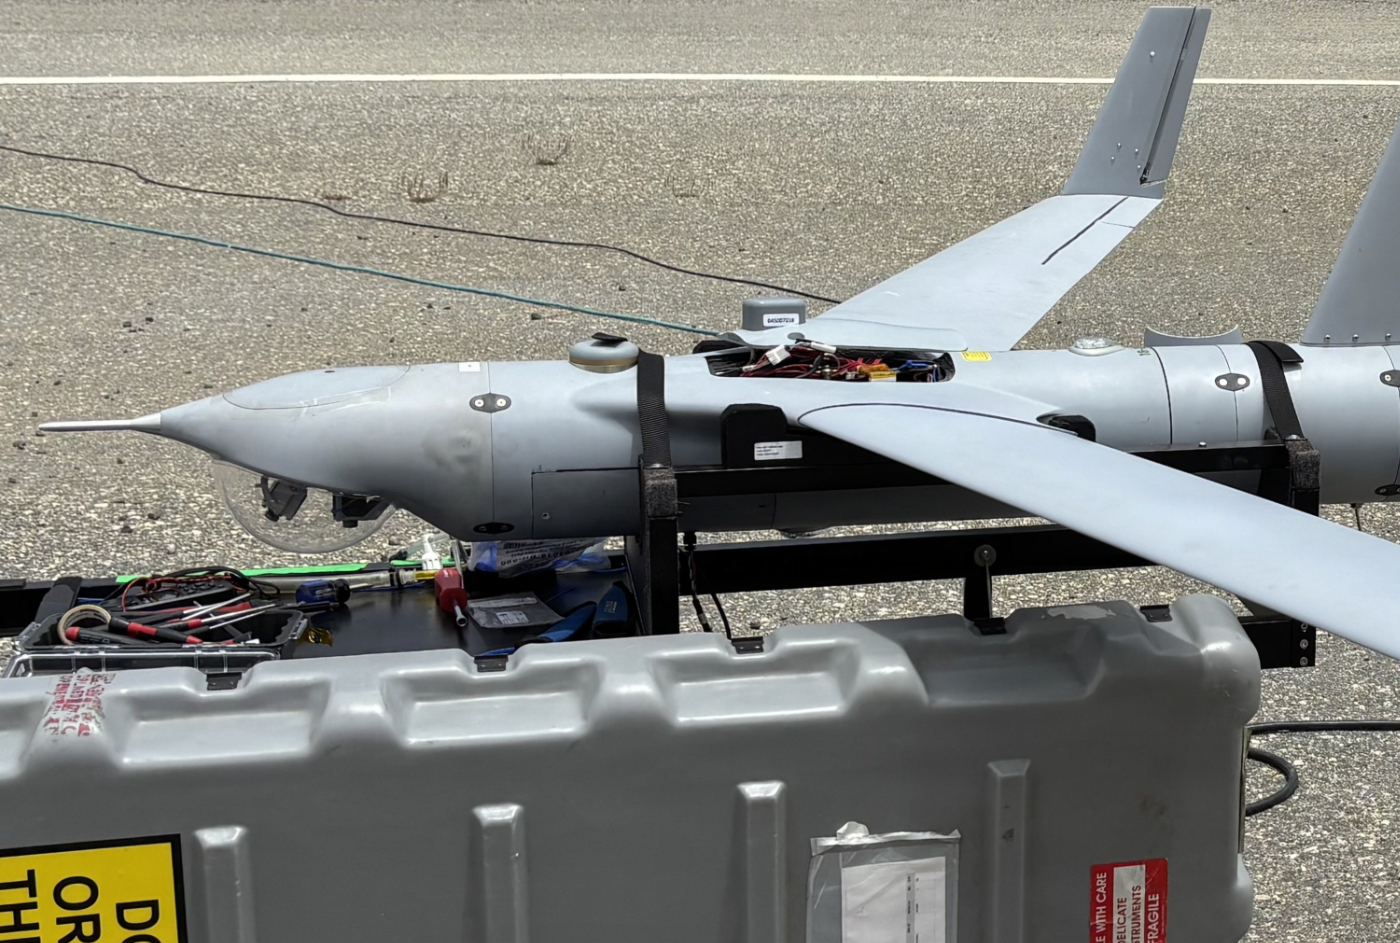
海军研究生院本周发布的测试报告称,一架ScanEagle无人机在南加州的开放海域飞行了六小时,未使用GPS,依靠摄像头和运动传感器保持航向。
该导航系统来自于罗曼航空航天公司,这是一家位于加州的小型公司,与美国海军蒙特雷研究生院的研究人员合作。根据学校的说法,在模拟失去卫星导航和地面链接的情况下,无人机在圣克莱门特岛附近的“几英里外”成功到达了其航路点。
罗曼的首席执行官汤姆·尤曼斯表示:“在GPS失效的环境中,我们的导航系统使ScanEagle能够以低于0.5%的漂移进行闭环飞行。”
这个数字意味着每飞行100公里(62英里),位置误差不到500米。闭环意味着无人机在飞行过程中依靠系统自身的位置信息进行导航,而不仅仅是在飞行后进行比较记录。
学校没有说明飞行的具体时间或无人机的总飞行距离,也没有提供海况或天气的详细信息,也未解释该系统如何从流动的水面获取可用的图像。
如果这些数据在更恶劣的海况和更长的航程中依然成立,无人机可以穿越一段被干扰的海域,并在接近目标区域时,利用自身传感器完成任务。在乌克兰和中东,卫星导航的干扰和欺骗是常态,而在太平洋上,长时间的水上飞行也是常见。
基于摄像头的导航已经在陆地上得到了应用。无人机的摄像头识别地面特征,其软件将这些特征与地图进行匹配,或跟踪它们在每帧中的移动,此外,加速度计和陀螺仪填补了帧与帧之间的运动。这种技术被称为视觉惯性测程。自2022年以来,AeroVironment公司已为其Puma无人机销售了这种类型的设备。
水面打破了这一方法。波浪在移动,看起来相似,并且没有任何永久性的特征可供映射。“水面没有可供映射的永久性,”学校的报告指出,“传感器融合算法需要针对这种环境进行调整。”
尤曼斯仅以一般术语描述了该方法。“我们的视觉惯性测程系统通过将摄像头数据与传感器数据和无人机飞行遥测融合,使无人机能够在没有GPS的情况下估计其位置,”他说。“我们正在进行几种不同的传感器融合方法,以增强海洋环境下的解决方案。它可以在有或没有预加载地形图的情况下工作。”
罗曼的硬件体积小巧:摄像头、紧凑型计算机和软件作为有效载荷安装在ScanEagle的机头。系统的第二部分是学校自己的自主软件,它接收罗曼的位置信息并控制飞行器。通常,无人机会将其位置信息报告给地面站,地面站再发送指令回来。如果失去GPS,人类必须凭肉眼操控。如果无线电链接也失去,则无人机将无法操作。
学校的软件安装在飞行器上,当两者都失去时接管控制。“可以把它看作是另一种地面站,但在无人机上,”该项目的首席研究员、学校的教职员工奥雷利奥·莫纳雷斯说。“如果你给它一个飞往某个岛屿的任务,它将无论是否有GPS、有效载荷链接或指挥控制链接,都会飞往那里。”
团队逐步开展了海洋飞行的工作。罗曼首先在加州罗伯茨营地的季度实地实验中飞行了其有效载荷,该公司自2019年以来一直在此进行测试。随后进行了单独的内陆飞行。然后,团队前往圣克莱门特岛,那里两名海军特种作战人员在美国海军限制空域内发射并回收了无人机。
这项工作的资金来自多个来源。学校与罗曼签署了合作研究协议,资金来自学校运营的机器人联盟以及美国空军的AFWERX小型企业技术转让计划。联邦合同记录显示,空军研究实验室在2023年12月向罗曼授予了约11万美元的第一阶段奖励,用于ScanEagle的GPS失效导航,并授予了第二阶段奖励,金额高达1万美元。
仅显示内容预览。完整文章请访问原始来源。 查看完整文章
美国海军在南加州测试了一架ScanEagle无人机,成功地在没有GPS的情况下使用Rhoman Aerospace开发的基于摄像头的系统导航了六个小时。该无人机以最小的位置误差保持航向,展示了在GPS受限环境中作战的潜力。未来的发展旨在增强该系统以适应海洋条件,并将其与其他无人机型号集成。
- 一架ScanEagle无人机在没有GPS的情况下使用摄像头和运动传感器飞行了六个小时。
- 该导航系统由Rhoman Aerospace与美国海军合作开发。
- 该无人机在距离陆地几英里的位置达到了航点,每飞行100公里的位置误差小于500米。
- 该系统允许无人机在没有GPS或无线电链接的情况下自主操作。
- 该项目的资金来自多个来源,包括美国空军。