
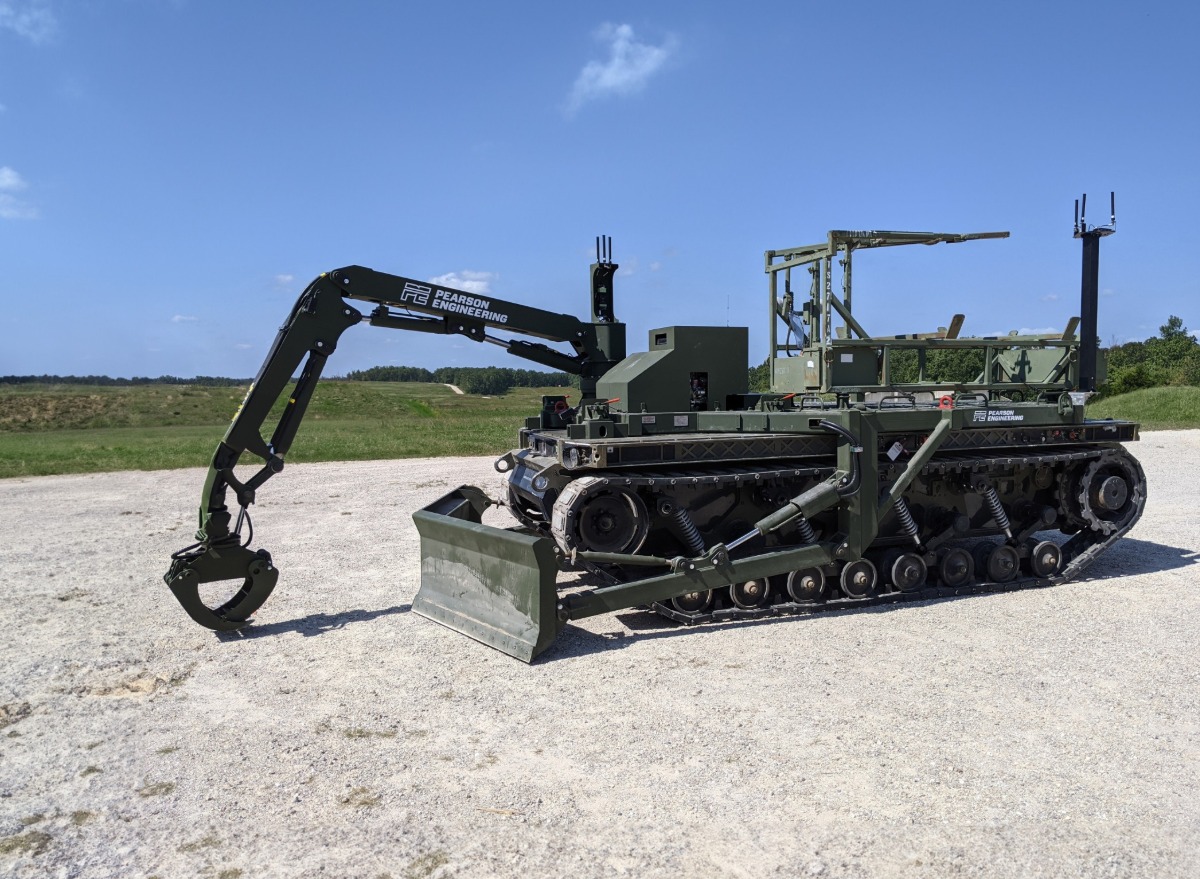
每位士兵都知道这种感觉:一辆车辆在敌对地区失效,突然间,一次简单的救援任务变成了潜在的伤亡事件。美国陆军希望通过完全消除人类参与来改变这种计算,现在它正在要求国防工业展示无人系统在开火和通信中断时的能力。
美国陆军合同指挥部的阿伯丁试验场办公室于2026年6月17日发布了一份信息请求,呼吁行业展示能够在争夺战斗环境中自主定位、装配和回收失效或被摧毁的军事车辆的技术。该信息请求属于陆军物资指挥部的维持组合,响应截止日期为2026年7月31日。该文件不是合同招标,而是旨在在采购开始之前塑造未来需求的正式市场调查。
陆军试图解决的问题并不新鲜,但在现代战争中其后果的规模加剧了紧迫性。目前的车辆回收操作需要大型专业团队,包括维护人员和专门的安全元素,在敌人接触仍然是持续威胁的地区,在严格的人类耐力限制下进行。当一辆坦克或装甲车失去动力时,回收它通常意味着将更多士兵送入同样的危险区域,而正是这个区域使第一辆车辆失效。陆军自己的问题陈述承认,这些任务“根本受到人类耐力限制的约束”,这是对当前模型在持续高强度冲突中达到硬性上限的坦诚承认。
加剧人力资源挑战的是定义现代争夺作战的通信环境。军事规划者用缩写DDIL来称呼它,代表拒绝、降级、间歇和有限的网络条件,描述了任何在前线附近操作的回收系统将遇到的电子战环境。敌方干扰、地形干扰和故意信号抑制可能在错误的时刻切断远程操作员与无人系统之间的联系,使得可靠的人机控制变得不切实际,并将需求坚定地推向自主决策的领域。
陆军向行业提出的问题反映了这种操作现实,具体性异常。响应者必须说明他们的系统如何在没有人类指导的情况下独立定位和导航到失效车辆,如何进行自主装配操作,将拖车或回收设备连接到受损车辆,以及如何在包括不稳定土壤、严重障碍和高地位置等地理极端地形中完成这两项任务。最后一个问题切入了所有技术挑战中最困难的:在没有可靠通信链接到任何操作员或指挥节点的情况下完成整个过程。
“自主装配”这一短语值得特别关注,因为它处于当前机器人技术在规模上可靠执行的边界。即使对于训练有素的士兵来说,为回收装配一辆车辆也不是一项简单的任务。它需要评估车辆的损坏情况,识别连接点,在往往不利的条件下连接钩子、带子或拖杆,并以一种在提取过程中保持设备安全的顺序进行。为能够处理多种车辆类型、损坏状态和地形条件的通用系统自动化该过程,代表了一个显著的工程挑战,陆军显然在明确表示它准备为此提供资金。
信息请求中引用的参考文件是《陆军技术出版物4-31》,该文件管理回收和战斗损伤评估与修复,是一本涵盖从简单拖曳到复杂绞盘操作等广泛车辆回收场景的野外手册……
仅显示内容预览。完整文章请访问原始来源。 查看完整文章
美国陆军正在寻求无人系统,以在争夺环境中自主回收失效的军事车辆,具体内容在2026年6月17日发布的信息请求中列出。该倡议旨在解决当前回收作战面临的人类耐力和通信问题的挑战。对信息请求的回复截止日期为2026年7月31日,陆军欢迎对现有平台或新系统的修改。
- 美国陆军于2026年6月17日发布了信息请求。
- 该信息请求寻求在争夺环境中进行自主车辆回收的技术。
- 当前的回收作战受到人类耐力限制和通信挑战的制约。
- 陆军正在寻找低后勤解决方案,以最小化人员暴露于危险之中。
- 对信息请求的回复截止日期为2026年7月31日。