
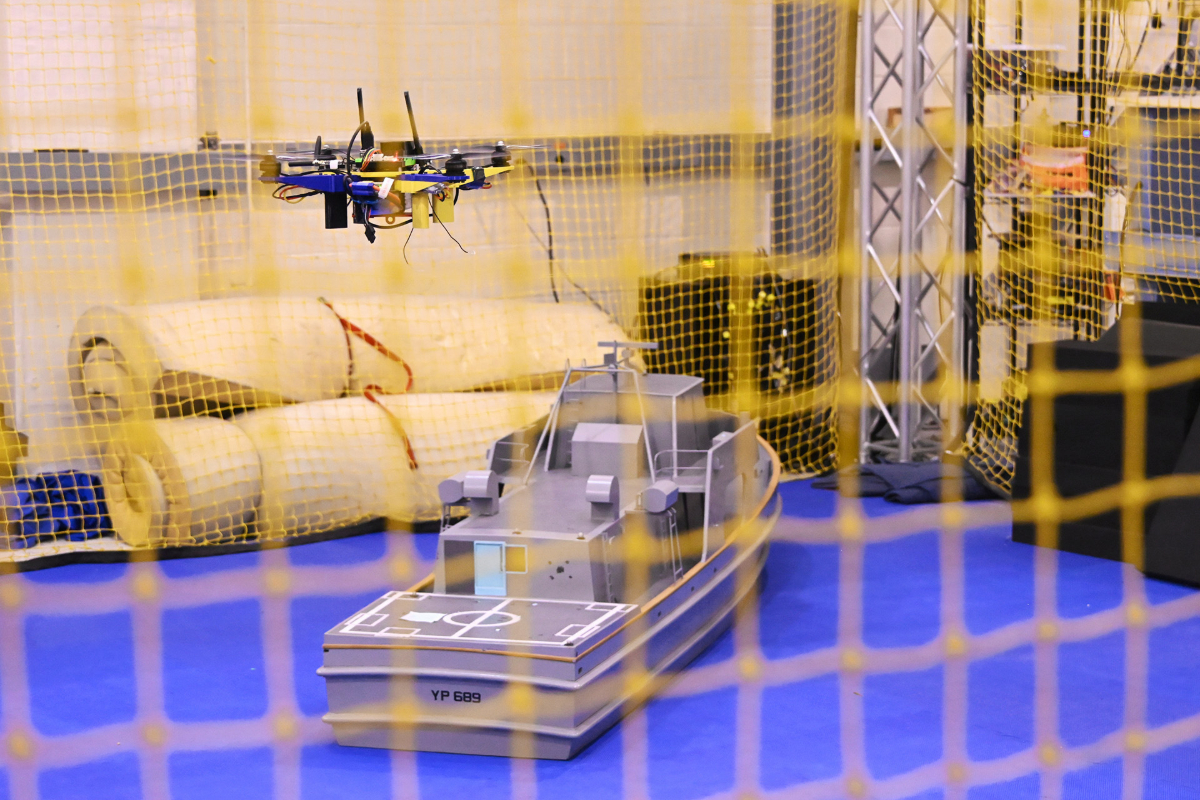
美国海军成功地通过无人机完成了任务,并在海上一个摇晃的船只上着陆,期间GPS信号被干扰或不可用,且没有飞行员操控,完全依靠飞机自身的摄像头、运动传感器和机载软件,海军航空战斗中心航空分部表示。
位于马里兰州帕图克森特河的NAWCAD,美国海军的主要航空测试和工程中心,表示此次实飞演示展示了一种战术无人机能够在没有卫星导航的情况下完成任务并在移动船只上恢复。该软件现已准备好在舰队平台上进行操作测试。
“在卫星和通信被干扰的争夺区域,自主性为我们的水手提供了显著的优势,”NAWCAD指挥官托德·埃文斯海军少将表示。
无人机在船上着陆通常依赖于额外的硬件。船上恢复依赖于价值数百万美元的雷达系统,以及需要数月才能安装的飞行甲板恢复设备和船只改装。当美国海军的RQ-8A火侦察机在2006年首次在USS Nashville号上进行自主无人机在移动船只上的着陆时,它使用了船上的雷达传感器来跟踪飞机相对于甲板的位置。
NAWCAD的方法将这一任务转移到了软件中。该中心的海事自主引导-导航-控制智能耦合系统实验室的工程师将无人机现有的任务摄像头与引导、导航和控制算法相结合。在飞行过程中,飞机识别船只的形状和视觉线索,并像人类飞行员一样朝着船只引导,同时软件预测甲板的升降,以便无人机能够准确时机实现平稳着陆。
“在高端海上冲突中,GPS是对手试图切断的第一个作战链接,”NAWCAD的航空工程师彼得·阿斯拉尼安表示。
该系统运行在商业标准的摄像头、运动传感器和电子设备上,NAWCAD表示该软件几乎可以与任何无人机飞行计算机兼容。这意味着可以通过软件升级添加,而不是对空间有限的船只进行昂贵的改动,并且可以从小型战术四旋翼无人机扩展到大型作战无人机。
NAWCAD计划将该技术应用于更大型的无人机,包括战术补给无人机。该中心正在努力将这一能力纳入美国海军的小型战术无人机系统项目办公室、无人机僚机的协作作战飞机项目以及DARPA的EVADE计划。
EVADE,即早期垂直起降飞机演示,是DARPA的一个项目,旨在部署能够在船甲板上起飞和着陆而无需发射或恢复设备的无人机,包括五家公司,如AeroVironment和西科斯基正在为其设计。
海军创新科学与工程计划和海军研究办公室资助了NAWCAD的工作,该工作现已转向舰队飞机的操作测试。
仅显示内容预览。完整文章请访问原始来源。 查看完整文章
美国海军在马里兰州的帕图克森特河成功演示了一架无人机在移动舰船上着陆,过程中未使用GPS,仅依靠机载摄像头和传感器。这一进展使得在争夺环境中进行自主操作成为可能,增强了海军能力。该软件现已准备好在舰队平台上进行作战测试,标志着军事应用无人机技术的重要一步。
- 美国海军演示了一架无人机在没有GPS的情况下在舰船上着陆。
- 该技术使用机载摄像头和传感器进行导航。
- 该软件已准备好在舰队平台上进行作战测试。
- 这一能力在GPS不可用的争夺区域至关重要。
- 该系统可以与各种无人机飞行计算机集成。